NVIDIA 在美国德州奥斯汀举行的机器人学习大会(CoRL)上发表机器人模型 GR00T 2,以及 Isaac Lab 3.0 和两项新的开放基准测试。它们针对同一个问题:教机器人完成对齐齿轮、连接电线及组装小零件等精细工作,方法主要是先在模拟环境中反复练习。
这些工具面向研究人员及企业,而非一般消费者,但可让人了解未来数年的机器人是如何训练的。消息于 11 月 9 日公布。
GR00T 2 是甚么?
NVIDIA 形容 GR00T 2 为建基于 NVIDIA Cosmos 的开放世界行动模型,以机器人及人类资料训练,其中包括 NVIDIA 开源的 100,000 小时人类第一身视角资料。
- 在没有针对个别任务示范的情况下,50 项评估任务中有 40 项至少完成一次
- 可从人类示范中学习,并在不同机器人本体之间转移技能
- 每项任务只有一次示范时,50 项任务平均成功率为 71%,五次示范则升至 95%
- 代理程序可呼叫其应用界面,依序执行技能并从错误中恢复
NVIDIA 表示它在 RoboCasa365、RoboLab、RoboDojo 及 MolmoSpaces 等多项基准测试类别中位列前三名。Nexuni 正测试用于洗衣处理,Foxconn 用于服务器制造,Siemens 则评估多种工业用途。以上为公司提供的数字,并非独立测试结果。
Isaac Lab 3.0 有甚么新东西?
Isaac Lab 是 NVIDIA 的开源机器人学习框架。3.0 版让研究人员利用代理程序建立训练环境,在 PhysX 与 Newton 物理求解器之间切换,为感知训练选择渲染器,并对 GR00T 等模型使用新的强化式后训练函式库。
- 与 Newton 整合更紧密,可模拟电线、布料及多关节机械手
- 可并行训练数以千计的模拟机器人
- 在一项基于视觉的灵巧操作基准测试中,训练吞吐量最高为使用 PhysX 的 Isaac Lab 2.3 的 2.5x
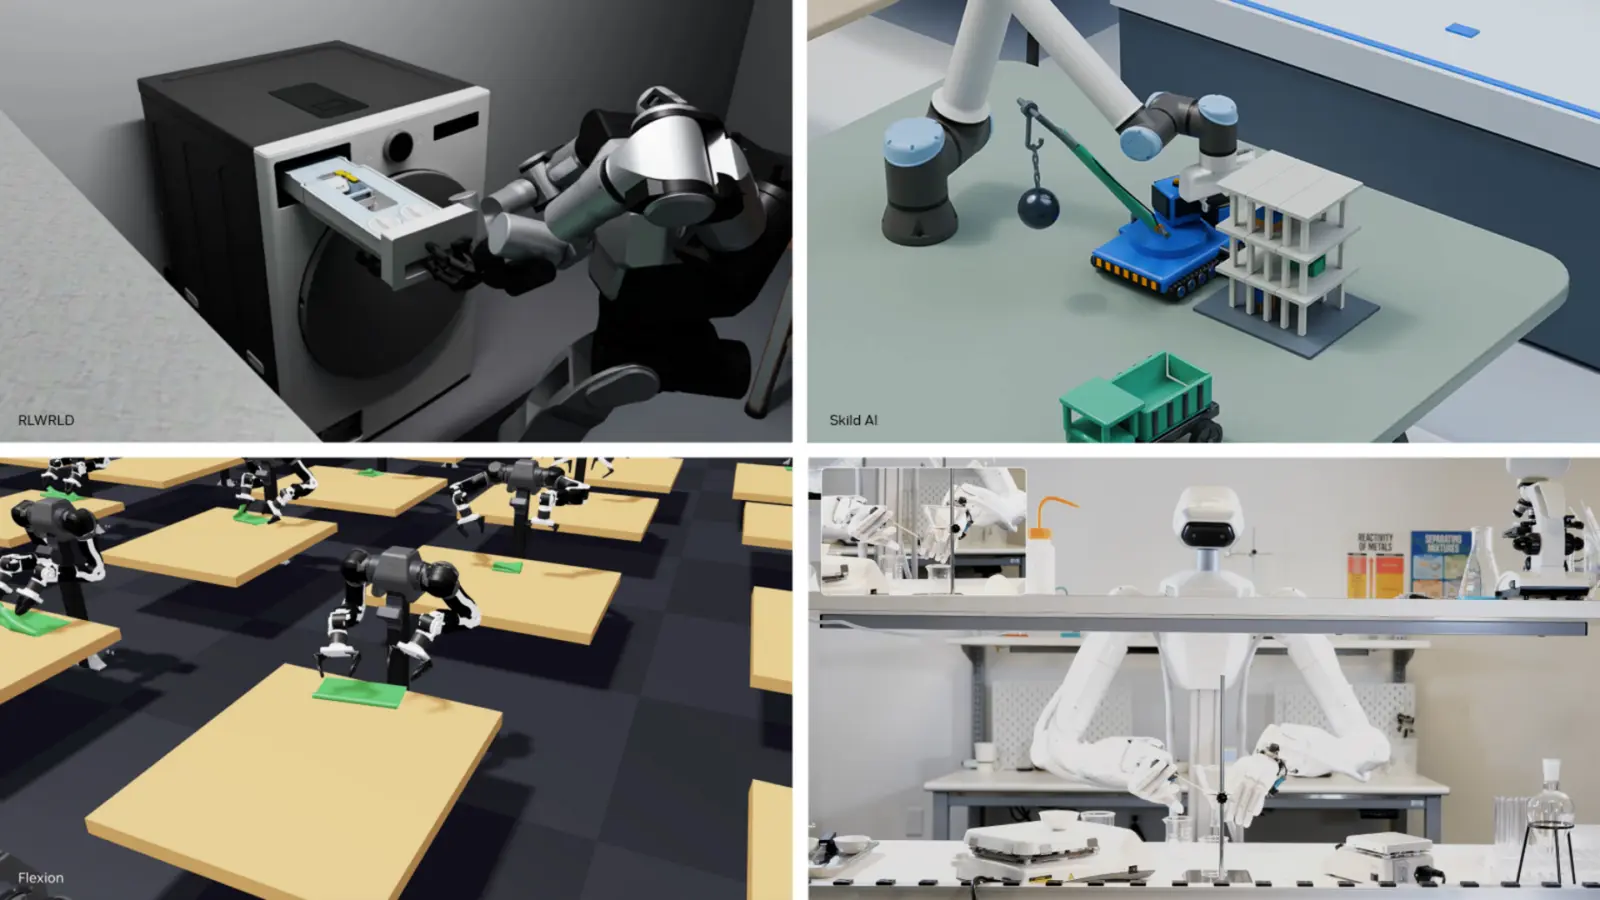
Newton 是开源物理引擎,据早前报道由 Google DeepMind、Disney Research 及 NVIDIA 共同开发,并由 Linux Foundation 管理。Skild AI 公布了建基于 Newton 的刚体求解器 STEEL,Flexion、FieldAI、Dyna Robotics、Walden Robotics 及 Dexmate 亦介绍了各自的模拟工作。
模拟练习能有多精准?
NVIDIA 以在 Isaac Lab 中建立的 AlphaNIST 为例。单一策略学会 NIST 组装任务板上的全部 20 项任务,处理毫米级零件,而且只依靠“成功或失败”的讯号。其训练成功率超过 98%,各任务独立策略则为 81%,所需 GPU 时间约少 39x。背后的方法是华盛顿大学与 NVIDIA 的 Success-Guided Sampling,把练习集中在策略约有一半成功率的任务上,NVIDIA 称可扩展至超过一百万个并行环境。
新的基准测试有哪些?
开源评估框架 Isaac Lab-Arena 推出 0.4 开发者预览版,两项基准测试都使用它:
- DexBench:由 RLWRLD 与 NVIDIA 开发,在零售、物流、制造及酒店四个场景中设有 15 项任务
- VABAR:由加州大学柏克莱分校与 NVIDIA 开发,包含六项工业任务,设有标准化变化、难度等级及成功指标
柏克莱的 Graph-as-Policy 框架利用代理程序把技能链接成程序,工程师可在部署前检视。NVIDIA 亦推出 Video to Data 工作流程及 EgoHand 模型,后者据称两星期内在 Hugging Face 的下载量超过 40,000 次。
价格
NVIDIA 的文章没有列出价格。这些工具被形容为开放,Isaac Lab-Arena 0.4 则是开发者预览版。文中没有说明各项目的下载位置,请查阅 NVIDIA 的开发者页面。
适合哪些人
机器人研究人员。开放的模型、模拟器及基准测试,让实验室有共同方式训练及比较灵巧技能。
工厂及仓库团队。Foxconn、Siemens 等正测试这些成果用于组装及物流等工作,但没有任何一项被形容为成品。
学生。德州大学奥斯汀分校利用 Isaac Sim 及 Isaac Lab,让学生在硬件到手前先开始开发。
一般读者。这里没有任何东西发售,但可窥见日后家庭及工作场所的机器人如何学习精细工作。
还有哪些未知数?
NVIDIA 没有公布商用日期及价格,其基准测试结果亦未经独立验证。多数成果来自模拟或实验室示范,能否在真实工厂发挥同样水平仍有待证明。完整的合作伙伴名单及链接可见 NVIDIA 的网志文章。