NVIDIA aprovechó la Conference on Robot Learning (CoRL), en Austin, Texas, para presentar GR00T 2, un modelo para robots, junto con Isaac Lab 3.0 y dos nuevas pruebas de rendimiento abiertas. Todo apunta al mismo problema: enseñar a los robots tareas finas, como alinear engranes, conectar cables y armar piezas pequeñas, practicando primero en simulación.
Estas herramientas son para investigadores y empresas, no para compradores, pero muestran cómo se entrenarán los robots de los próximos años. El anuncio se publicó el 9 de noviembre.
¿Qué es GR00T 2?
NVIDIA describe GR00T 2 como un modelo abierto de acción del mundo construido sobre NVIDIA Cosmos. Se entrenó con datos de robots y de personas, incluidas 100 000 horas de datos egocéntricos humanos de código abierto de NVIDIA.
- Completó al menos una vez 40 de 50 tareas evaluadas sin demostraciones específicas
- Aprende de demostraciones humanas y transfiere habilidades entre distintos cuerpos de robot
- 71 % de éxito promedio en 50 tareas con una demostración por tarea, y 95 % con cinco
- Los agentes pueden usar su interfaz de programación para encadenar habilidades y recuperarse de errores
NVIDIA afirma que está entre los tres mejores modelos en varias categorías, como RoboCasa365, RoboLab, RoboDojo y MolmoSpaces. Nexuni lo prueba para manejo de ropa, Foxconn para fabricar servidores y Siemens en distintos usos industriales. Son cifras de la empresa, no pruebas independientes.
¿Qué hay de nuevo en Isaac Lab 3.0?
Isaac Lab es el marco de código abierto de NVIDIA para aprendizaje de robots. La versión 3.0 permite usar agentes para preparar entornos de entrenamiento, alternar entre los motores de física PhysX y Newton, elegir renderizadores para entrenar con percepción y aplicar una biblioteca de posentrenamiento por refuerzo a modelos como GR00T.
- Integración más estrecha con Newton: se pueden modelar cables, telas y manos robóticas con muchas articulaciones
- Miles de robots simulados entrenados en paralelo
- Hasta 2,5x el rendimiento de entrenamiento de Isaac Lab 2.3 con PhysX, en una prueba de manipulación diestra basada en visión
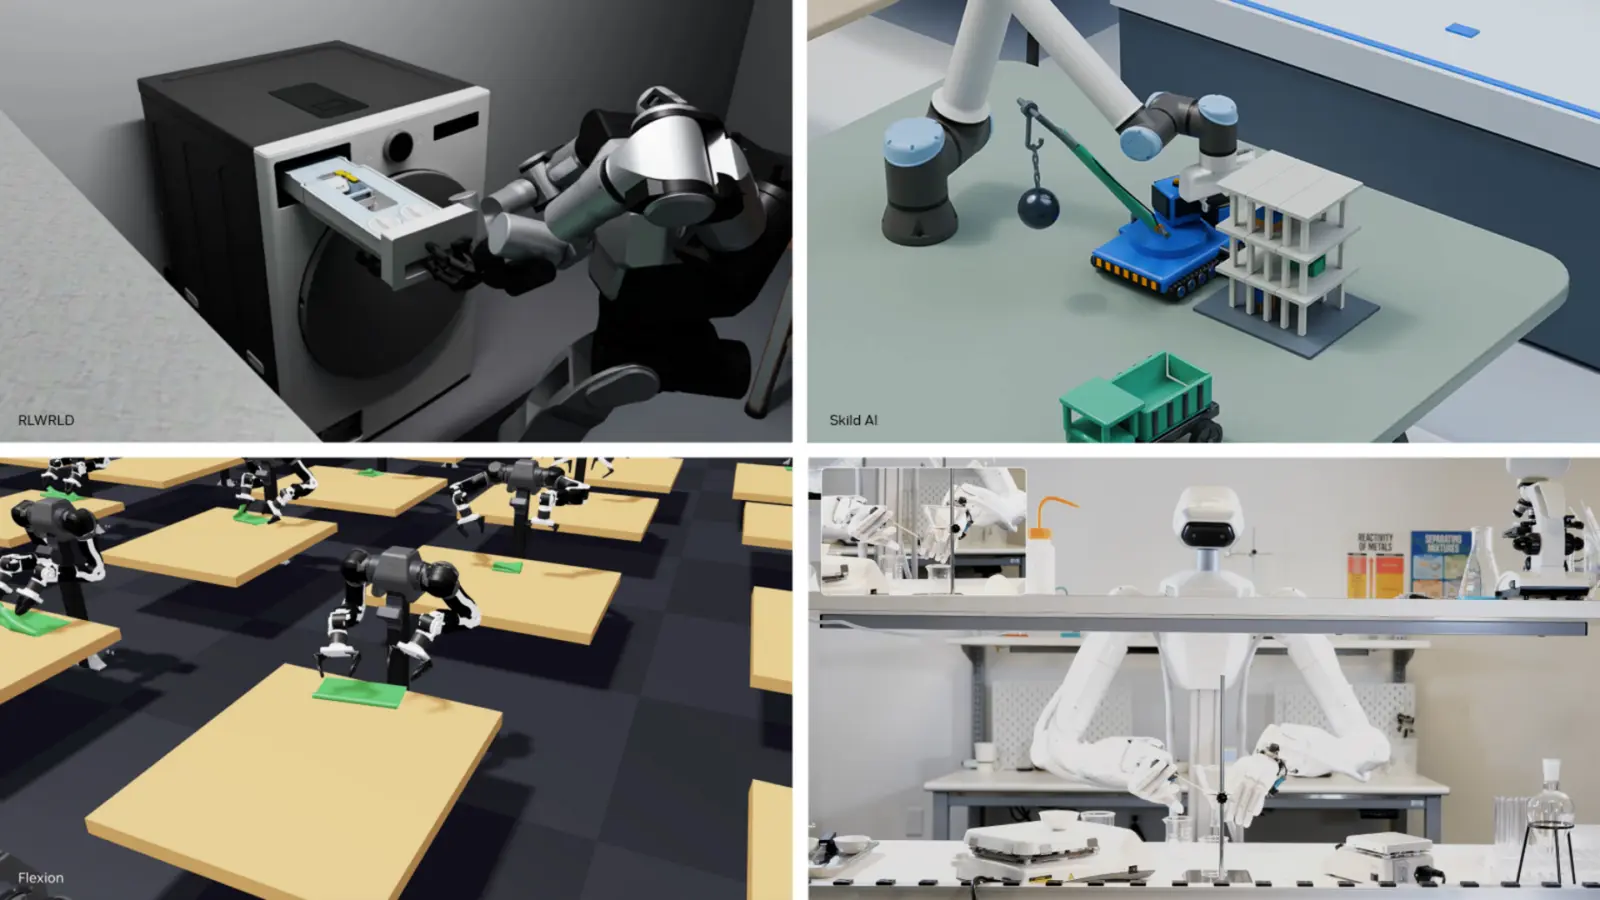
Newton es un motor de física de código abierto que, según cobertura anterior, fue desarrollado en conjunto por Google DeepMind, Disney Research y NVIDIA, y lo administra la Linux Foundation. Skild AI anunció STEEL, un solucionador de cuerpos rígidos construido sobre Newton, y Flexion, FieldAI, Dyna Robotics, Walden Robotics y Dexmate describieron sus propios trabajos.
¿Qué tan preciso puede ser el entrenamiento simulado?
NVIDIA destaca AlphaNIST, creado en Isaac Lab. Una sola política aprende las 20 tareas del tablero de ensamblaje NIST, manipulando piezas de escala milimétrica con solo una señal de éxito de sí o no. Alcanzó más de 98 % de éxito en entrenamiento, frente a 81 % de las políticas separadas por tarea, con aproximadamente 39x menos tiempo de GPU. El método, Success-Guided Sampling, de la Universidad de Washington y NVIDIA, concentra la práctica en tareas que la política acierta cerca de la mitad de las veces, y NVIDIA dice que puede superar un millón de entornos paralelos.
¿Cuáles son las nuevas pruebas de rendimiento?
Isaac Lab-Arena, un marco abierto de evaluación, llega en versión preliminar para desarrolladores (0.4). Dos pruebas lo usan:
- DexBench, de RLWRLD con NVIDIA: 15 tareas en cuatro escenas de comercio, logística, manufactura y hotelería
- VABAR, de UC Berkeley y NVIDIA: seis tareas industriales con variaciones estandarizadas, niveles de dificultad y métricas de éxito
El marco Graph-as-Policy de UC Berkeley usa agentes para unir habilidades en programas que los ingenieros pueden revisar antes de desplegarlos. NVIDIA también lanzó un flujo Video to Data y el modelo EgoHand, que según la empresa superó 40 000 descargas en Hugging Face en dos semanas.
Precios
La publicación de NVIDIA no indica precios. Las herramientas se describen como abiertas, y Isaac Lab-Arena 0.4 es una versión preliminar. NVIDIA no detalla aquí dónde descargar cada pieza, así que conviene revisar sus páginas para desarrolladores.
A quién le conviene
Investigadores en robótica. Modelos, simuladores y pruebas abiertas dan a los laboratorios una base común para entrenar y comparar habilidades precisas.
Equipos de fábricas y almacenes. Foxconn, Siemens y otros prueban el trabajo para ensamblaje, logística y tareas similares, aunque nada se presenta como producto terminado.
Estudiantes. La Universidad de Texas en Austin usa Isaac Sim e Isaac Lab para que los alumnos empiecen antes de contar con el equipo.
Lectores comunes. Aquí no hay nada a la venta, pero da una idea de cómo aprenderán tareas precisas los robots del futuro en casas y trabajos.
¿Qué sigue sin saberse?
NVIDIA no dio fechas de uso comercial, precios ni verificación independiente de sus resultados. La mayoría proviene de simulaciones o demostraciones de laboratorio, así que falta ver cómo se trasladan a fábricas reales. La publicación en el blog de NVIDIA incluye la lista completa de socios y enlaces.